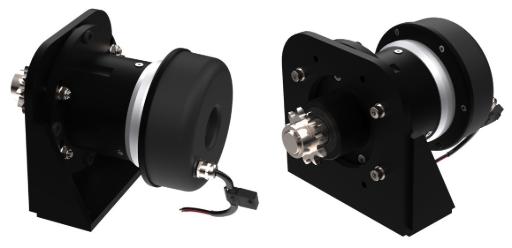
Wenn Sie einen Kettenantrieb Autopilot für eine Seilsteuerung nachrüsten, ist ein Kettenradantrieb oft der einfachste Weg: Er passt zu jedem Boot, dessen Steuerung bereits eine rotierende Welle enthält. Statt am Ruderschaft zu drücken, dreht er diese Welle über eine kurze Kette und ein Kettenradpaar, genau so wie es das Steuerrad tut.
Damit ist er die natürliche Wahl auf Yachten mit Seil- oder Gestängesteuerung, bei denen der Platz rund um den Ruderschaft beengt, schwer zugänglich oder bereits mit Quadrant, Seilen und Anschlägen belegt ist. Jefa bietet zwei Versionen an: eine 200-Nm-Einheit mit 12 V für Boote von etwa 30 bis 50 Fuß und eine 300-Nm-Einheit mit 24 V für etwa 45 bis 75 Fuß. Beide wiegen 7 kg und sind für den Dauerbetrieb über 24 Stunden ausgelegt.
Dieser Artikel erklärt, wo der Kettenradantrieb innerhalb der übrigen Autopilot-Antriebe von Jefa einzuordnen ist, was in ihm steckt und welche Installationsentscheidung am wichtigsten ist: das Kettenradverhältnis.
Die Wahl eines Autopilot-Antriebs für Seilsteuerung: wo der Kettenradantrieb passt
Der richtige Antrieb hängt weniger von der Bootslänge ab als davon, wo Sie an die Steuerung anschließen können. Die vier mechanischen Antriebsfamilien von Jefa setzen jeweils an einem anderen Punkt an:
Antrieb | Anschluss an | Typische Bootsgröße | Am besten geeignet für |
|---|---|---|---|
Ruderhebel oder Quadrant am Ruderschaft, über einen Druck-Zug-Zylinder | 20 bis 45 Fuß (bis 100 KgM Rudermoment) | Kleinere Boote mit guter Zugänglichkeit und Platz neben dem Ruderschaft | |
Direkt | Ruderhebel oder Quadrant am Ruderschaft, über einen rotierenden Abtriebshebel und eine Schubstange | 30 bis 70 Fuß (drei Größen) | Boote mit Platz nahe dem Ruderschaft, die das Ruder unabhängig von den Steuerseilen bewegen wollen |
Transmission | Ein vorbereitetes Jefa-Kegelradgetriebe oder RG-Untersetzungsgetriebe im Steuerstrang | 30 bis 90 Fuß (200 Nm und 300 Nm) | Boote mit Jefa-Transmissions-(Wellen-)Steuerung, die bei der Bestellung der Steuerung mit Autopilot-Vorbereitung spezifiziert wurde |
Jede rotierende Welle im Steuersystem, über Kette und Kettenräder | 30 bis 75 Fuß (200 Nm und 300 Nm) | Seil- oder Gestängesteuerung, besonders wenn der Bereich um den Ruderschaft eng oder unzugänglich ist |
Linear- und Direktantriebe arbeiten am Ruderende. Sie benötigen ein stabiles Fundament nahe dem Ruderschaft, eine korrekte Geometrie zum Ruderhebel und ordentliche Ruderanschläge. Auf vielen Serienbooten ist dieser Platz begrenzt oder bereits belegt.
Der Transmissionsantrieb ist die sauberste Installation von allen, lässt sich aber nur an Jefas eigene Getriebe schrauben, und diese Getriebe müssen mit einem integrierten Befestigungspunkt für den Antrieb bestellt werden (Jefa nennt das Autopilot-Vorbereitung). In der Praxis ist das eine Option, die man bei der Erstspezifikation der Steuerung wählt, und keine Nachrüstlösung für die meisten vorhandenen Boote.
Der Kettenradantrieb schließt die verbleibende Lücke. Wenn die Steuerung eine Welle hat, die sich mit dem Steuerrad mitdreht, kann daran ein zweites Kettenrad montiert und über eine Kette mit dem Antrieb verbunden werden. Diese Welle kann sich im Steuerstand befinden oder auf einer Umlenk- oder Zwischenwelle im Steuerstrang. Der Antrieb selbst ist kompakt, mit 241 mm Länge und 178 mm Durchmesser, sodass er sich meist nahe der Steuerung unterbringen lässt und nicht achtern am Heck.
Der Kompromiss liegt im Kraftfluss. Bei einem Linear- oder Direktantrieb gehen die Autopilotkräfte direkt ans Ruder. Bei einem Kettenradantrieb laufen sie durch Kette, Seile oder Gestänge des Steuersystems. Diese Komponenten müssen in gutem Zustand und passend dimensioniert sein, was bei der 300-Nm-Einheit noch stärker ins Gewicht fällt.
Im Inneren eines Kettenantrieb Autopiloten für Seilsteuerung
Der Kettenradantrieb besteht aus drei Hauptteilen: einem Scheibenläufermotor, einem dreistufigen Planetengetriebe und einer Elektromagnetkupplung. Derselbe Aufbau wird auch im Transmissionsantrieb von Jefa verwendet.
Motor.
Ein Scheibenläufer-Gleichstrommotor (Pancake-Motor) hat einen breiten, flachen Rotor, der nur aus Kupferwicklungen besteht, ohne Eisen, und daher sehr leicht ist. Ein konventioneller Motor hat einen schweren Eisenkern, der sich wie ein kleines Schwungrad verhält und dadurch träge anläuft, stoppt und umsteuert. Der leichte Pancake-Rotor reagiert nahezu verzögerungsfrei, und sein großer Durchmesser liefert bereits aus dem Stand ein hohes Drehmoment. Das passt zu einem Autopiloten, der ständig anläuft, stoppt und die Richtung wechselt. In der Praxis folgt der Motor dem Geschwindigkeitssignal des Autopiloten sehr genau, einschließlich sanftem Anlaufen und Stoppen. Jefa gibt einen Motorwirkungsgrad von 72,5 % an, gegenüber etwa 50 % bei einem konventionellen Gleichstrom-Bürstenmotor.
Getriebe.
Um eine sinnvolle Rudergeschwindigkeit zu erreichen, muss die Motordrehzahl um 486:1 untersetzt werden. Jefa löst das mit drei Planetenstufen statt mit einem Schneckengetriebe oder einer Kombination aus Planeten- und Stirnradstufe. In einem Planetensatz verteilt sich die Last auf drei Zahneingriffe statt auf einen, und die Kräfte bleiben auf der Mittelachse der Einheit. Das Ergebnis ist eine kleinere, stärkere und effizientere Untersetzung, um den Preis von mehr Zahnrädern pro Stufe.
Kupplung.
Der Antrieb muss sich von der Steuerung trennen, sobald Sie von Hand steuern. Statt einer Reibscheibenkupplung verwendet Jefa zwei federbelastete Bolzen, die das äußere Hohlrad der letzten Planetenstufe verriegeln. Die Kupplung ist nur unter Strom eingekuppelt, sodass der Antrieb getrennt ist, wenn der Pilot ausgeschaltet ist oder die Stromversorgung ausfällt. Sie zieht 1,4 A bei 12 V (0,7 A bei 24 V) und verschleißt nicht wie eine Reibkupplung. Ein praktisches Detail: Wird der Pilot unter Last ausgeschaltet, lösen sich die Bolzen erst, wenn der Rudergänger die Last am Steuerrad übernimmt. Das verhindert, dass das Ruder plötzlich in Ihren Händen ausschlägt.
Die richtige Geschwindigkeit für einen Kettenantrieb Autopilot: Kettenradverhältnis und Hartruderzeit
Das Kettenradverhältnis bestimmt, wie schnell der Autopilot das Ruder bewegen kann, und ist die wichtigste Entscheidung bei einer Kettenradantrieb-Installation. Gemessen wird sie als Hartruderzeit: die Zeit, um das Ruder bei voller Pilotgeschwindigkeit über 72° (36° je Seite) zu bewegen.
Jefa empfiehlt eine Hartruderzeit von 12 bis 15 Sekunden. Bei einem modernen Piloten mit variabler Geschwindigkeitsregelung sollten Sie 12 Sekunden anstreben, da der Pilot den Antrieb jederzeit verlangsamen kann.
- Zu schnell (unter 10 Sekunden): Der Pilot wird nervös und beginnt zu "pendeln", also das Ruder beidseitig des Kurses hin und her zu schwenken.
- Zu langsam: Der Pilot kann auf Raumschotkurs in hoher See nicht schnell genug reagieren.
Die Methode ist einfach. Zählen Sie die Umdrehungen der Welle, die der Antrieb drehen soll, von Anschlag zu Anschlag, skaliert auf 72° Ruderausschlag. Legt das Ruder mehr als 72° zurück, multiplizieren Sie die Umdrehungen mit 72 und teilen durch den gemessenen Winkel.
Der Antrieb wird mit einem 11-zähnigen Kettenrad mit 5/8" Teilung geliefert. Die Standard-Abtriebsdrehzahl beträgt 8 U/min bei der 200-Nm-Einheit und 6,5 U/min bei der 300-Nm-Einheit.
- Beim 200-Nm-Antrieb liegt der Umschlagpunkt bei etwa 1,5 Umdrehungen. Weniger Umdrehungen erfordern ein größeres Kettenrad auf der Steuerwelle, um den Antrieb zu verlangsamen (zum Beispiel 15 Zähne bei 1 Umdrehung). Mehr Umdrehungen erfordern, dass der Antrieb schneller wird, sodass das Antriebskettenrad das größere der beiden wird.
- Beim 300-Nm-Antrieb liegt der Umschlagpunkt bei etwa 2,5 Umdrehungen, und die Tabelle von Jefa reicht bis zu einem 26-zähnigen Wellenkettenrad bei 1 Umdrehung von Anschlag zu Anschlag.
Messen Sie vor der Bestellung. Die Kettenräder werden bootsspezifisch festgelegt, nehmen Sie daher vor dem Kauf diese Maße und geben Sie sie mit Ihrer Bestellung an:
- Umdrehungen der angetriebenen Steuerwelle von Anschlag zu Anschlag
- Gesamter Ruderausschlag in Grad, falls er nicht 72° beträgt
- Durchmesser und Passfedernut der Welle, die der Antrieb drehen soll, damit das Nabenkettenrad passend aufgebohrt und genutet werden kann
Ohne diese Angaben riskieren Sie die falsche Kettenradkombination und einen Piloten, der zu nervös oder zu langsam ist.
Jefa liefert Nabenkettenräder aus Edelstahl mit 11, 13 und 15 Zähnen, passend zur Welle aufgebohrt und genutet. Außerdem gibt es anschweißbare Plattenkettenräder von 11 bis 26 Zähnen sowie nichtmagnetische Edelstahlkette mit 5/8" Teilung. Der Antriebsflansch hat Langlöcher zum Spannen der Kette.
200 Nm 12 V vs. 300 Nm 24 V: Autopilot-Antriebe für Seilsteuerung
Beide Einheiten teilen sich dasselbe Gehäuse, denselben Motortyp sowie dieselbe Getriebe- und Kupplungskonstruktion. Der Unterschied liegt im Abtriebsmoment, in der Spannung und in der Bootsgröße, für die sie geeignet sind. Jede ist nur in einer Spannungsvariante erhältlich.
200 Nm 12 V | 300 Nm 24 V | |
|---|---|---|
Artikelnummer | DU-WS300-24 | |
Bootsgröße | 30 bis 50 Fuß | 45 bis 75 Fuß |
Max. Rudermoment | Bis 165 KgM | Bis 400 KgM |
Max. Abtriebsmoment | 200 Nm (etwa 40 kg am Kranz eines 1-m-Steuerrads) | 300 Nm (etwa 50 kg am Kranz eines 1-m-Steuerrads) |
Standard-Abtriebsdrehzahl | 8 U/min | 6,5 U/min |
Kupplungsstrom | 1,4 A bei 12 V | 0,7 A bei 24 V |
Verkabelung (Kupplung / Motor) | 0,75 mm² / 2 mm² | 1,5 mm² / 4 mm² |
Steuerungstyp | Seil oder Gestänge, mit rotierender Welle | Seil oder Gestänge, mit rotierender Welle |
Für die 12-V-Einheit gibt Jefa einen durchschnittlichen Verbrauch von etwa 1,5 A beim normalen Segeln an. Das setzt ein gut getrimmtes Boot voraus, bei dem der Antrieb überwiegend mit geringer Last arbeitet und nicht dauerhaft läuft. Arbeitet der Antrieb regelmäßig nahe seinem Maximum, sollte man sich den Segelplan oder den Trimm ansehen, nicht den Autopiloten.
Elektronik-Kompatibilität und Installation des Autopiloten für Seilsteuerung
Der Kettenradantrieb ist nur das mechanische Ende des Systems. Er arbeitet mit den meisten gängigen Autopilot-Kursrechnern zusammen, aber das tatsächlich verfügbare Rudermoment hängt davon ab, wie viel Strom der Kursrechner liefern kann.
Kursrechner | Max. Ausgang | 200 Nm 12 V: max. Rudermoment | 300 Nm 24 V: max. Rudermoment |
|---|---|---|---|
Garmin GHP 12 Segelboot | 40 A | 165 KgM | 390 KgM |
Simrad AC12 / B&G Triton Low Current | 12 A | 120 KgM | 390 KgM |
Simrad AC42 / B&G Triton High Current | 30 A (12 V), 20 A (24 V) | 165 KgM | 390 KgM |
Raymarine ACU-200 | 15 A | 158 KgM | 390 KgM |
Raymarine ACU-400 | 30 A | 165 KgM | 390 KgM |
B&G H5000 Pilot (Software 1.1.84 oder neuer) | 30 A (12 V), 20 A (24 V) | 165 KgM | 390 KgM |
NKE Gyropilot 2 RVP | 25 A | 165 KgM | Nicht gelistet |
Jefa empfiehlt nicht, den Antrieb mit dem Furuno NavPilot zu kombinieren, da diesem die proportionale Geschwindigkeitsregelung und die dynamische Bremsung fehlen. Beide Funktionen sind auf einer Segelyacht wichtig. Die Geschwindigkeitsregelung sorgt für sanftes Anlaufen und Stoppen. Die dynamische Bremsung schließt den Motor im Leerlauf kurz, sodass der Antrieb den Ruderwinkel hält, statt in Richtung Mittschiffs zurückgedrückt zu werden. Ohne diese Funktionen neigt ein leichtgängiges Steuersystem mit großem Steuerrad zum Überschwingen und Pendeln.
Einige Installationspunkte, die man vor dem Kauf kennen sollte:
- Ein Rudderlagengeber ist unverzichtbar. Jefa gibt ohne einen solchen weder eine Freigabe noch Garantie. Integrierte Rückmeldeeinheiten sind für Garmin/NKE (10 kΩ), Raymarine (5 kΩ) und B&G NAC-2 (5 kΩ) Piloten erhältlich. Für Garmin-Installationen wird zusätzlich ein spezielles Kabel- und Steckerset benötigt.
- Die integrierte Rückmeldung benötigt weniger als 2,5 Umdrehungen. Sie funktioniert nur, wenn sich die Abtriebswelle des Antriebs von Anschlag zu Anschlag höchstens 2,5-mal dreht, prüfen Sie das also bei der Wahl des Kettenradverhältnisses.
- Die Verkabelung ist einfach. Zwei dünne Leitungen gehen an den Kupplungsausgang des Kursrechners und zwei stärkere an dessen Motorausgang.
- Montage. Der Antrieb wird parallel zur Kette montiert. Wo das nicht möglich ist, erlaubt eine optionale Halterung eine flache Montage.
- Das gesamte Steuersystem testen. Besonders die 300-Nm-Einheit kann weit mehr Kraft erzeugen als ein Mensch am Steuerrad. Nach der Installation rät Jefa, das Ruder zu blockieren und den Antrieb laufen zu lassen, um zu bestätigen, dass jedes Teil der Steuerung die Last aufnehmen kann.
Ist ein Kettenradantrieb der richtige Kettenantrieb Autopilot für Ihre Seilsteuerung?
Ein Kettenradantrieb ist eine Überlegung wert, wenn Sie eine 30- bis 50-Fuß-Yacht mit Seil- oder Gestängesteuerung segeln und eine rotierende Welle in der Steuerung finden, die sich antreiben lässt. Besonders nützlich ist er, wenn der Ruderschaft schwer zugänglich ist. Haben Sie eine Jefa-Transmissionssteuerung, passt der Transmissionsantrieb meist besser. Haben Sie reichlich Platz am Ruderschaft, hält ein Linear- oder Direktantrieb die Autopilotkräfte aus den Steuerseilen heraus.
Der Jefa Kettenrad-Autopilotantrieb 200 Nm 12 V (DU-WS200-12) ist jetzt bei Upffront erhältlich. Wenn Sie nicht sicher sind, welcher Antrieb zu Ihrer Steuerung passt, oder Hilfe beim Kettenradverhältnis brauchen, senden Sie uns Ihre Bootsdaten und den Aufbau Ihrer Steuerung an: [email protected] und wir helfen Ihnen bei der Spezifikation.

 and then Add to Home Screen.

Kettenantrieb Autopilot: Wann ein Kettenradantrieb die richtige Wahl ist