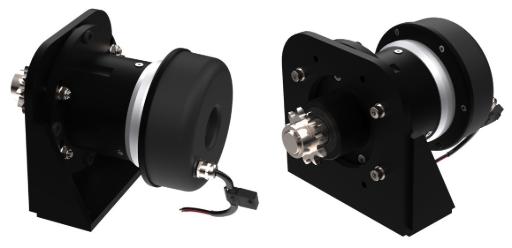
Si vas a instalar un piloto automático para transmisión por cable, un accionamiento por piñón y cadena suele ser la vía más sencilla: sirve para cualquier barco cuyo sistema de gobierno ya incorpore un eje giratorio. En lugar de empujar la mecha del timón, hace girar ese eje mediante una cadena corta y un par de piñones, igual que lo hace la rueda.
Eso lo convierte en la opción natural en veleros con transmisión por cable o por barras, donde el espacio alrededor de la mecha del timón es reducido, de difícil acceso o ya está ocupado por el sector, los cables y los topes. Jefa fabrica dos versiones: una unidad de 200 Nm y 12 V para barcos de aproximadamente 30 a 50 pies, y una unidad de 300 Nm y 24 V para unos 45 a 75 pies. Ambas pesan 7 kg y están homologadas para funcionamiento continuo, 24 horas al día.
Este artículo explica dónde se sitúa el accionamiento por piñón entre los demás actuadores de piloto automático de Jefa, qué lleva dentro y la decisión de instalación más importante: la relación de piñones.
Elegir un actuador de piloto automático para transmisión por cable: dónde encaja el accionamiento por piñón
El actuador adecuado depende menos de la eslora del barco que del punto donde puedas conectarte al sistema de gobierno. Las cuatro familias de actuadores mecánicos de Jefa se conectan cada una en un punto distinto:
Actuador | Se conecta a | Tamaño de barco habitual | Más indicado para |
|---|---|---|---|
Brazo de caña o sector en la mecha del timón, mediante un cilindro de empuje y tracción | De 20 a 45 pies (hasta 100 KgM de par de timón) | Barcos pequeños con buen acceso y espacio junto a la mecha del timón | |
Directo | Brazo de caña o sector en la mecha del timón, mediante una palanca de salida rotativa y una biela | De 30 a 70 pies (tres tamaños) | Barcos con espacio cerca de la mecha que quieren accionar el timón con independencia de los cables de gobierno |
Transmisión | Una caja de engranajes cónicos Jefa preparada o una caja reductora RG en la línea de gobierno | De 30 a 90 pies (200 Nm y 300 Nm) | Barcos con transmisión Jefa por ejes, especificada con preparación para piloto automático al pedir el sistema de gobierno |
Cualquier eje giratorio del sistema de gobierno, mediante cadena y piñones | De 30 a 75 pies (200 Nm y 300 Nm) | Transmisión por cable o por barras, especialmente cuando la zona de la mecha del timón es estrecha o inaccesible |
Los actuadores lineales y directos trabajan en el extremo del timón. Necesitan una base sólida cerca de la mecha, una geometría correcta respecto al brazo de caña y topes de timón adecuados. En muchos barcos de serie ese espacio es limitado o ya está saturado.
El actuador de transmisión es la instalación más limpia de todas, pero solo se atornilla a las propias cajas de engranajes de Jefa, y esas cajas deben pedirse con un punto de montaje para el actuador ya incorporado (Jefa lo llama preparación para piloto automático). En la práctica, es una opción que se elige cuando se especifica el sistema de gobierno por primera vez, más que un añadido para la mayoría de los barcos existentes.
El accionamiento por piñón cubre el hueco restante. Si el sistema de gobierno tiene un eje que gira al girar la rueda, se le puede montar un segundo piñón y unirlo por cadena al actuador. Ese eje puede estar en el pedestal, o en un eje intermedio o secundario del recorrido de gobierno. El propio actuador es compacto, con 241 mm de longitud y 178 mm de diámetro, por lo que normalmente puede alojarse cerca del gobierno en lugar de en la popa.
La contrapartida es la trayectoria de carga. Con un actuador lineal o directo, las cargas del piloto automático van directamente al timón. Con un accionamiento por piñón, pasan por la cadena, los cables o las barras del sistema de gobierno. Esos componentes deben estar en buen estado y dimensionados para el trabajo, algo que importa aún más en la unidad de 300 Nm.
Por dentro de un accionamiento por piñón para piloto automático con transmisión por cable
El accionamiento por piñón tiene tres partes principales: un motor de bobinado plano, una caja planetaria de tres etapas y un embrague electromagnético. La misma disposición se emplea en el actuador de transmisión de Jefa.
Motor.
Un motor de corriente continua de bobinado plano (tipo pancake) tiene un rotor ancho y delgado formado únicamente por bobinados de cobre, sin hierro, por lo que es muy ligero. Un motor convencional tiene un pesado núcleo de hierro que se comporta como un pequeño volante de inercia, lo que lo hace lento al arrancar, detenerse e invertir el giro. El ligero rotor pancake reacciona casi al instante, y su gran diámetro proporciona un par elevado desde parado. Eso resulta idóneo para un piloto automático, que arranca, se detiene e invierte el giro constantemente. En la práctica, significa que el motor sigue de cerca la señal de control de velocidad del piloto, incluidos los arranques y paradas suaves. Jefa indica un rendimiento del motor del 72,5 %, frente a alrededor del 50 % de un motor de corriente continua con escobillas convencional.
Caja de engranajes.
Para alcanzar una velocidad de timón razonable, la velocidad del motor debe reducirse en una relación de 486:1. Jefa lo consigue con tres etapas planetarias en lugar de un tornillo sin fin o una combinación de planetaria más engranajes rectos. En un tren planetario la carga se reparte entre tres dientes en vez de uno, y las fuerzas se mantienen sobre el eje central de la unidad. El resultado es una reducción más pequeña, más resistente y más eficiente, a costa de más engranajes por etapa.
Embrague.
El actuador debe desconectarse del sistema de gobierno siempre que se gobierne a mano. En lugar de un embrague de discos de fricción, Jefa emplea dos pasadores con muelle que bloquean la corona exterior de la última etapa planetaria. El embrague solo está engranado cuando recibe alimentación, de modo que el actuador queda desconectado cuando el piloto está apagado o se queda sin corriente. Consume 1,4 A a 12 V (0,7 A a 24 V) y no se desgasta como un embrague de fricción. Un detalle práctico: cuando el piloto se apaga bajo carga, los pasadores solo se liberan una vez que el timonel asume la carga en la rueda. Eso evita que el timón se te escape de las manos de golpe.
Ajustar bien la velocidad de un piloto automático con transmisión por cable: relación de piñones y tiempo de banda a banda
La relación de piñones determina la rapidez con la que el piloto automático puede mover el timón, y es la decisión más importante en la instalación de un accionamiento por piñón. Se mide como tiempo de banda a banda: el tiempo necesario para mover el timón 72° (36° a cada lado) a la máxima velocidad del piloto.
Jefa recomienda un tiempo de banda a banda de 12 a 15 segundos. Con un piloto moderno que disponga de control de velocidad variable, apunta a 12 segundos, ya que el piloto siempre puede ralentizar el actuador.
- Demasiado rápido (menos de 10 segundos): el piloto se vuelve nervioso y empieza a "cazar" el rumbo, moviendo el timón a uno y otro lado.
- Demasiado lento: el piloto no puede reaccionar con suficiente rapidez navegando a un descuartelar con mar gruesa.
El método es sencillo. Cuenta las vueltas del eje que accionará el actuador, de tope a tope, escaladas a 72° de recorrido del timón. Si el timón recorre más de 72°, multiplica las vueltas por 72 y divide por el ángulo medido.
El actuador se suministra con un piñón de 11 dientes y paso de 5/8". La velocidad de salida estándar es de 8 rpm en la unidad de 200 Nm y de 6,5 rpm en la de 300 Nm.
- En el actuador de 200 Nm, el punto de equilibrio está en torno a 1,5 vueltas. Menos vueltas requieren un piñón mayor en el eje de gobierno para ralentizar el actuador (por ejemplo, 15 dientes para 1 vuelta). Más vueltas exigen que el actuador vaya más rápido, por lo que el piñón del actuador pasa a ser el mayor de los dos.
- En el actuador de 300 Nm, el punto de equilibrio está en torno a 2,5 vueltas, y la tabla de Jefa llega hasta un piñón de eje de 26 dientes para 1 vuelta de tope a tope.
Mide antes de hacer el pedido. Los piñones se especifican para cada barco, así que toma estas medidas antes de comprar e inclúyelas con tu pedido:
- Vueltas del eje de gobierno accionado, de tope a tope
- Recorrido total del timón en grados, si no es de 72°
- Diámetro y chavetero del eje que accionará el actuador, para que el piñón con cubo pueda mandrinarse y chavetearse a medida
Sin estos datos, te arriesgas a recibir la combinación de piñones equivocada y un piloto demasiado nervioso o demasiado lento.
Jefa suministra piñones con cubo de acero inoxidable de 11, 13 y 15 dientes, mandrinados y chaveteados al eje. También ofrece piñones de placa para soldar de 11 a 26 dientes y cadena de acero inoxidable no magnética de 5/8". La brida del actuador tiene agujeros ranurados para tensar la cadena.
Actuadores de piloto automático con transmisión por cable: 200 Nm 12 V frente a 300 Nm 24 V
Las dos unidades comparten el mismo cuerpo, tipo de motor, caja de engranajes y diseño de embrague. La diferencia está en el par de salida, la tensión y el tamaño de barco al que se adaptan. Cada una está disponible en una única tensión.
200 Nm 12 V | 300 Nm 24 V | |
|---|---|---|
Referencia | DU-WS300-24 | |
Tamaño de barco | De 30 a 50 pies | De 45 a 75 pies |
Par máximo de timón | Hasta 165 KgM | Hasta 400 KgM |
Par máximo de salida | 200 Nm (unos 40 kg en la llanta de una rueda de 1 m) | 300 Nm (unos 50 kg en la llanta de una rueda de 1 m) |
Velocidad de salida estándar | 8 rpm | 6,5 rpm |
Consumo del embrague | 1,4 A a 12 V | 0,7 A a 24 V |
Cableado (embrague / motor) | 0,75 mm² / 2 mm² | 1,5 mm² / 4 mm² |
Tipo de transmisión | Cable o barras, con un eje giratorio | Cable o barras, con un eje giratorio |
En la unidad de 12 V, Jefa indica un consumo medio de aproximadamente 1,5 A en navegación normal. Eso presupone un barco bien trimado, en el que el actuador trabaja en su mayor parte a baja carga y no funciona de forma continua. Si el actuador trabaja habitualmente cerca de su máximo, lo que hay que revisar es el plan vélico o el trimado, no el piloto automático.
Compatibilidad electrónica e instalación del piloto automático con transmisión por cable
El accionamiento por piñón es solo la parte mecánica del sistema. Funciona con la mayoría de las principales computadoras de rumbo de piloto automático, pero el par de timón que realmente obtienes depende de la corriente que pueda suministrar la computadora de rumbo.
Computadora de rumbo | Salida máxima | 200 Nm 12 V: par máximo de timón | 300 Nm 24 V: par máximo de timón |
|---|---|---|---|
Garmin GHP 12 para velero | 40 A | 165 KgM | 390 KgM |
Simrad AC12 / B&G Triton Low Current | 12 A | 120 KgM | 390 KgM |
Simrad AC42 / B&G Triton High Current | 30 A (12 V), 20 A (24 V) | 165 KgM | 390 KgM |
Raymarine ACU-200 | 15 A | 158 KgM | 390 KgM |
Raymarine ACU-400 | 30 A | 165 KgM | 390 KgM |
B&G H5000 Pilot (software 1.1.84 o posterior) | 30 A (12 V), 20 A (24 V) | 165 KgM | 390 KgM |
NKE Gyropilot 2 RVP | 25 A | 165 KgM | No indicado |
Jefa no recomienda combinar el actuador con el Furuno NavPilot, porque carece de control proporcional de velocidad y de frenado dinámico. Ambas funciones son importantes en un velero. El control de velocidad proporciona arranques y paradas suaves. El frenado dinámico cortocircuita el motor cuando está en reposo, de modo que el actuador mantiene el ángulo de timón en lugar de ser empujado hacia el centro. Sin ellas, un sistema de gobierno suave con una rueda grande tiende a sobrepasar el rumbo y a "cazarlo".
Algunos aspectos de instalación que conviene conocer antes de comprar:
- El sensor de ángulo de timón es imprescindible. Jefa no aprobará ni dará garantía a un sistema sin él. Hay unidades de realimentación integradas disponibles para pilotos Garmin/NKE (10 kΩ), Raymarine (5 kΩ) y B&G NAC-2 (5 kΩ). Las instalaciones Garmin también requieren un kit específico de cable y conector.
- La realimentación integrada necesita menos de 2,5 vueltas. Solo funciona si el eje de salida del actuador no gira más de 2,5 vueltas de tope a tope, así que compruébalo al elegir la relación de piñones.
- El cableado es sencillo. Dos cables finos van a la salida de embrague de la computadora de rumbo y dos cables de mayor sección a su salida de motor.
- Montaje. El actuador se monta en paralelo a la cadena. Cuando eso no es posible, un soporte opcional permite el montaje plano.
- Prueba todo el sistema de gobierno. La unidad de 300 Nm en particular puede generar mucha más fuerza que una persona a la rueda. Tras la instalación, Jefa aconseja bloquear el timón y accionar el actuador para confirmar que todas las piezas del sistema de gobierno soportan la carga.
¿Es el accionamiento por piñón adecuado para tu piloto automático de transmisión por cable?
Un accionamiento por piñón merece la pena si navegas en un velero de 30 a 50 pies con transmisión por cable o por barras y puedes encontrar en el sistema de gobierno un eje giratorio al que acoplarlo. Resulta especialmente útil cuando la mecha del timón es de difícil acceso. Si tienes transmisión Jefa por ejes, el actuador de transmisión suele ser la mejor opción. Si dispones de buen espacio en la mecha del timón, un actuador lineal o directo mantiene las cargas del piloto automático fuera de los cables de gobierno.
El actuador de piloto automático por piñón Jefa 200 Nm 12 V (DU-WS200-12) ya está disponible en Upffront. Si no estás seguro de qué actuador se adapta a tu sistema de gobierno, o necesitas ayuda con la relación de piñones, envíanos los datos de tu barco y la configuración de gobierno a: [email protected] y te ayudaremos a especificarlo.
ACTUADORES DE PILOTO AUTOMÁTICO

 and then Add to Home Screen.

Piloto automático de transmisión por cable: cuándo elegir un accionamiento por piñón